

 ピックアップテーマ
ロジスティクススペースデータ(東京都港区)は14日、ロボットの現場実装基盤「RobotBrain」(ロボットブレイン)で想定する導入前検証の考え方を示す物理シミュレーションデモ9種を公開したと発表した。物流倉庫や工場などで発生する荷物の落下、搬送ロボットの転倒、箱詰めの不具合などについて、動作条件による成功と失敗の違いを可視化する。
物流現場では人手不足を背景にロボットの導入が進む一方、荷物の重心の偏りや床の傾斜、摩擦、作業のタイミングなどが動作に影響する。機器の仕様上は対応可能でも、実際の作業環境によっては荷物の落下や転倒などが発生する可能性がある。同社は、こうした条件による動作結果の違いを導入前に確認できる物理シミュレーションデモを開発している。
今回公開したデモは、荷物の搬送、人が利用する環境での作業、形状や力のかかり方を予測しにくい物体の取り扱いという3分野で構成する。
物流関連では、荷物の受け渡し時に発生する衝撃を比較する「CatchLab」、吸盤による搬送中の落下リスクを調べる「SealLab」、搬送ロボットの転倒や滑りを検証する「TipLab」を用意した。受け取り動作や荷物の重心、床の摩擦などの条件を変え、衝撃力や接地荷重、摩擦使用率などの違いを確認できる。
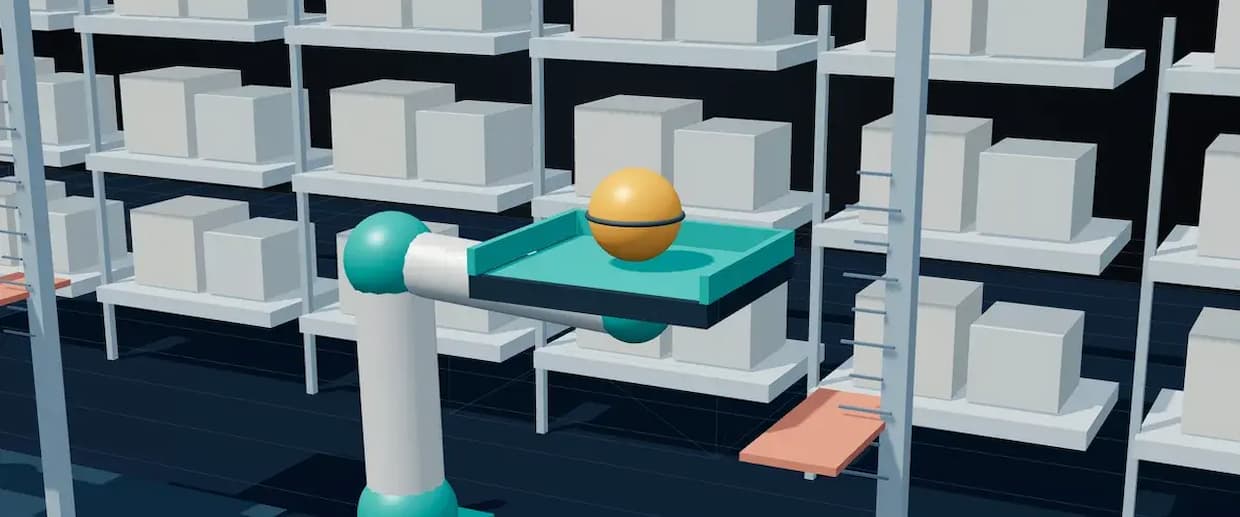
▲CatchLabの画面(出所:スペースデータ)
人が利用する環境での作業では、扉の開け方による手先の力や足元の滑りを比較する「DoorLab」、しゃがんだ姿勢から立ち上がる際の重心や関節負荷を検証する「RecoveryLab」、箱詰め時の摩擦を推定する「PackSenseLab」を公開した。
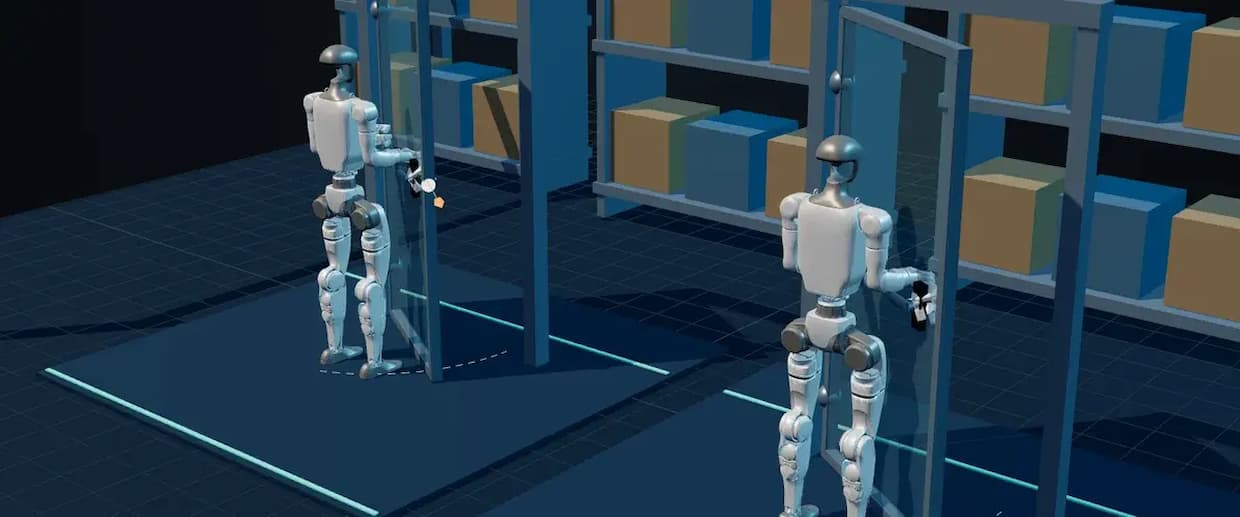
▲DoorLabの画面(出所:スペースデータ)
このほか、柔らかい物体の硬さや変形を予測する「SoftTwinLab」、粒状材料のすくい上げと搬送を検証する「GranularLab」、人型ロボットによる台車押しを扱う「PushLab」も用意した。台車押しでは、姿勢や重心の位置によって押す力や移動距離がどう変わるかを確認できる。
RobotBrainは、仮想空間で検証したロボットの機種、台数、配置、制御、安全条件を実機に反映し、現場で得た走行・作業・異常などの実測データを再び仮想空間へ戻して更新する仕組みを備える。
公開したデモは専用サイト「RobotBrain Concept & Catalog」で紹介している。同社は今後、物流や施設の現場でロボットの成否を分ける条件を物理シミュレーションで確認する題材を拡充し、RobotBrainの導入前検証に生かす方針だ。
■「より詳しい情報を知りたい」あるいは「続報を知りたい」場合、下の「もっと知りたい」ボタンを押してください。編集局にてボタンが押された数のみをカウントし、件数の多いものについてはさらに深掘り取材を実施したうえで、詳細記事の掲載を積極的に検討します。
※本記事の関連情報などをお持ちの場合、編集局直通の下記メールアドレスまでご一報いただければ幸いです。弊社では取材源の秘匿を徹底しています。
LOGISTICS TODAY編集局
メール:support@logi-today.com
LOGISTICS TODAYでは、メール会員向けに、朝刊(平日7時)・夕刊(16時)のニュースメールを配信しています。業界の最新動向に加え、物流に関わる方に役立つイベントや注目のサービス情報もお届けします。
ご登録は無料です。確かな情報を、日々の業務にぜひお役立てください。