

 ピックアップテーマ
サービス・商品ROBO-HI(東京都中央区)は28日、9月に提供を開始した「ROBO-HI フィジカルAI実証プラットフォーム」の環境構築機能を拡張し、大規模工場から局所的な設備周辺までを3Dデジタルツイン化する「マルチスキャン環境構築」に対応したと発表した。
工場や物流倉庫でフィジカルAIを検証するには、実際の現場を仮想空間に再現する必要がある。従来はレーザースキャナーによる計測や専門業者への依頼、CADデータの調整などが必要で、AIの学習や検証を始める前の環境構築にコストや時間がかかっていた。
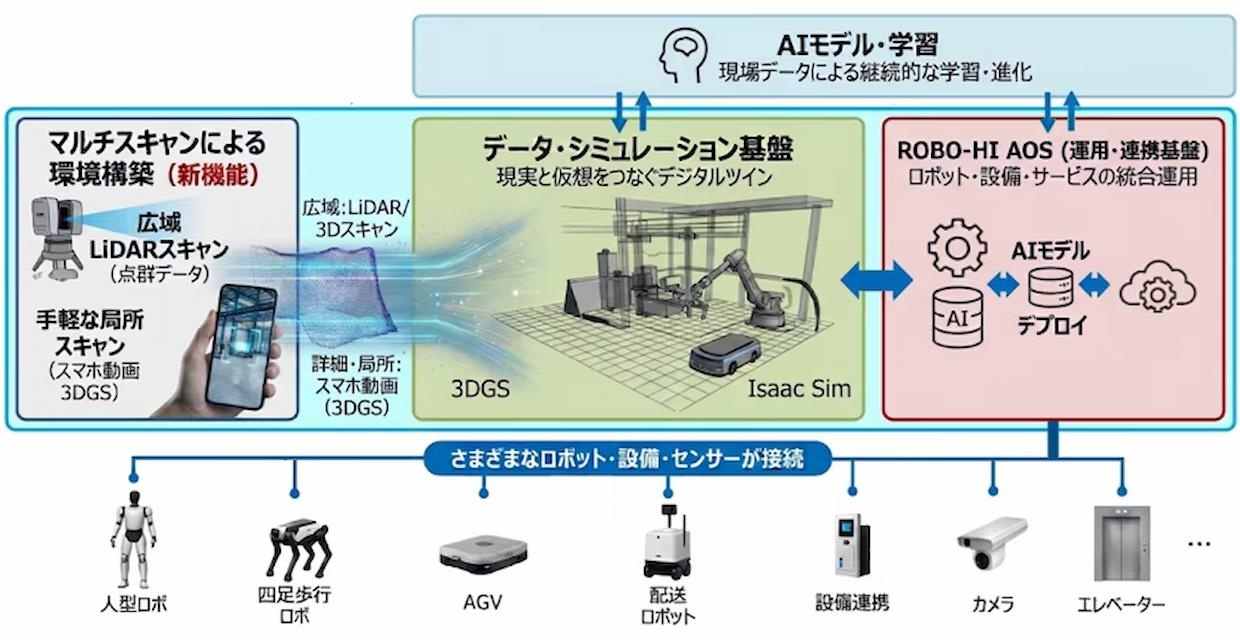
▲ROBO-HIフィジカルAI実証プラットフォーム(クリックで拡大、出所:ROBO-HI)
今回の機能拡張では、広大な現場を対象とする大規模スキャンに加え、スマートフォンなどで撮影した4K動画から「3D Gaussian Splatting」(3DGS)を使って3Dモデルを生成できるようにした。生成したデータはNVIDIA Isaac Simなどのシミュレーション環境に組み込み、AGV(無人搬送車)やAMR(自律走行搬送ロボット)の走行・搬送のほか、ロボットアームによる物品把持などの検証に利用できる。
同プラットフォームは、NVIDIA Omniverseを活用したデジタルツイン環境と、自律運用OS「ROBO-HI AOS」を組み合わせ、仮想空間でのAI学習・評価から実機検証までを支援する。ROBO-HIは今後、システムインテグレーターなどとの連携を広げ、フィジカルAIの実証・導入支援を拡充する。
■「より詳しい情報を知りたい」あるいは「続報を知りたい」場合、下の「もっと知りたい」ボタンを押してください。編集局にてボタンが押された数のみをカウントし、件数の多いものについてはさらに深掘り取材を実施したうえで、詳細記事の掲載を積極的に検討します。
※本記事の関連情報などをお持ちの場合、編集局直通の下記メールアドレスまでご一報いただければ幸いです。弊社では取材源の秘匿を徹底しています。
LOGISTICS TODAY編集局
メール:support@logi-today.com
LOGISTICS TODAYでは、メール会員向けに、朝刊(平日7時)・夕刊(16時)のニュースメールを配信しています。業界の最新動向に加え、物流に関わる方に役立つイベントや注目のサービス情報もお届けします。
ご登録は無料です。確かな情報を、日々の業務にぜひお役立てください。